6축 로봇의 자세 제어로 부품과 연마 공구 사이의 접근 방향을 조절하는 로봇 연마 시스템입니다. ABB IRB 6620의 150 kg 가반하중과 2.20 m 도달 범위를 바탕으로 작업 공간을 구성하며, 공구 기준점·부품 고정·이송 경로·연마재 상태를 연결해 반복 작업의 접촉 조건을 설계합니다.
The ABB IRB 6620 provides six-axis positioning for robotic finishing, with a rated payload of 150 kg and a reach of 2.20 m. Process quality depends on more than robot motion: tool definition, fixture stability, contact direction, travel strategy and abrasive condition must work together within a verified application setup.
로봇은 입력된 좌표를 따라 움직이므로 실제 연마 접촉점과 프로그램의 공구 기준점이 일치해야 합니다. 공구를 교체하거나 부품 지그를 이동하면 같은 프로그램에서도 접근 위치가 달라질 수 있습니다. 공구 중심점과 부품 좌표, 고정 방향을 먼저 확인하고 접근·작업·이탈 동작을 구분합니다. 좌표 정합은 반복 경로의 기반이며 로봇 자체의 반복정밀도만으로 완성 부품의 치수나 표면을 보증할 수는 없습니다.
Tool and workpiece reference frames must match the physical cell. Tool changes or fixture movement can alter contact even when the program is unchanged. Coordinate alignment supports repeatability but does not itself guarantee finished-part tolerance.
02 / CONTACT PATH
곡면의 법선과 연마 경로 설계
곡면 연마에서는 경로의 위치뿐 아니라 접촉 방향과 자세 변화가 중요합니다. 급격한 자세 전환이나 모서리에서의 정지는 국부 접촉 시간을 늘릴 수 있으므로 진입 방향과 구간 연결을 함께 검토합니다. 넓은 면과 곡률이 큰 부위를 같은 방식으로 처리하지 않고 작업 경로의 간격과 중첩을 조정합니다. 실제 표면 결과를 기준으로 경로를 보정하고 연마재 마모에 따라 달라지는 접촉점을 확인해 불균일한 국부 제거를 줄입니다.
Curved finishing requires coordinated position and orientation. Entry direction, path overlap and transitions influence local dwell. Evaluate the actual surface and changes in abrasive contact so that path refinement addresses uneven removal rather than position alone.
03 / LOAD & FIXTURE
가반하중 안에서도 검토해야 할 편심
정격 가반하중은 지그와 공구를 포함한 부하 검토의 시작점입니다. 총질량이 같더라도 무게중심이 손목에서 멀어지면 관성과 손목에 작용하는 모멘트가 달라집니다. 따라서 부품 중량만 비교하지 않고 툴·그리퍼·지그의 합산 하중과 무게중심을 함께 검토합니다. 고정면의 흔들림이나 미세 이동은 경로 정확도와 별개로 접촉을 바꾸므로 작업 범위와 간섭, 지지 강성을 하나의 셀 조건으로 다룹니다.
Payload evaluation includes tooling, fixtures and the workpiece, not just part mass. Centre of gravity and inertia affect allowable motion. Fixture rigidity and clearance remain essential because movement at the interface changes the finishing contact.
04 / PROCESS QUALIFICATION
위치 반복성과 표면 결과의 분리
로봇의 위치 반복정밀도는 같은 목표 위치로 돌아오는 특성으로, 연마 후 조도나 제거량을 의미하지 않습니다. 표면 결과는 연마재의 마모, 부품 초기 상태, 접촉 시간과 지그의 재현성에 영향을 받습니다. 초품에서 외관·치수·필요한 표면 지표를 확인하고 공구 교체 전후 결과를 비교합니다. 이상이 생기면 경로, 접촉 조건, 부품 고정의 원인을 나누어 확인해야 불필요한 프로그램 변경을 줄일 수 있습니다.
Robot positioning repeatability is not a surface-roughness or material-removal specification. First-piece checks and comparisons across abrasive changes help separate path errors from contact variation, fixture movement and differences in the incoming component.
IRB 6620 ROBOT STRUCTURE / 핵심 로봇 구조
손목축과 툴 플랜지
WRIST AXES · TOOL FLANGE
6축 관절 구조
SIX-AXIS ARTICULATION
베이스 회전 구조
FLOOR-MOUNTED BASE
APPLICATION / PROCESS QUALITY
로봇의 동작을 실제 연마 품질로 연결하는 요소
SIX-AXIS ACCESS
접근 방향을 만드는 다관절 구조
6축 구조는 부품과 공구의 상대 자세를 바꾸며 여러 방향에서 작업면에 접근하도록 합니다. 도달 가능 여부만으로 공정을 결정하지 않고 손목 자세와 주변 간섭, 안전한 진입·이탈 구간까지 포함해 작업 공간을 구성합니다.
Six-axis motion provides access from different orientations. A usable work envelope also requires suitable wrist posture, clearances, and deliberate approach and withdrawal paths.
CONTACT CONSISTENCY
연마재 상태와 접촉의 재현성
같은 경로를 반복해도 연마재가 마모되면 실제 접촉 위치와 작용이 달라집니다. 외경과 표면 상태, 부품 초기 상태를 함께 확인하고 교체 시점의 결과를 비교합니다. 로봇의 반복 동작과 연마 공정의 반복 결과를 별도 관리합니다.
Abrasive wear changes the real contact condition even along an unchanged path. Track tool condition and incoming surfaces separately from the repeatability of robot motion.
CELL INTEGRATION
지그·부하·제어의 연결
로봇 본체와 제어기만으로 연마 셀이 완성되지는 않습니다. 부품 고정과 공구 배치, 주변 설비의 동작 순서가 맞아야 합니다. 총부하와 무게중심을 검토하고 정지·재시작 시 부품과 공구가 충돌하지 않는 경로를 확인합니다.
The robot, controller, tooling and fixture form one process cell. Payload definition and coordinated sequences must be considered alongside safe stopping and restart behaviour.
ENGINEERING / PROCESS RELATION
반복 경로에서 반복 품질까지의 검증 연결
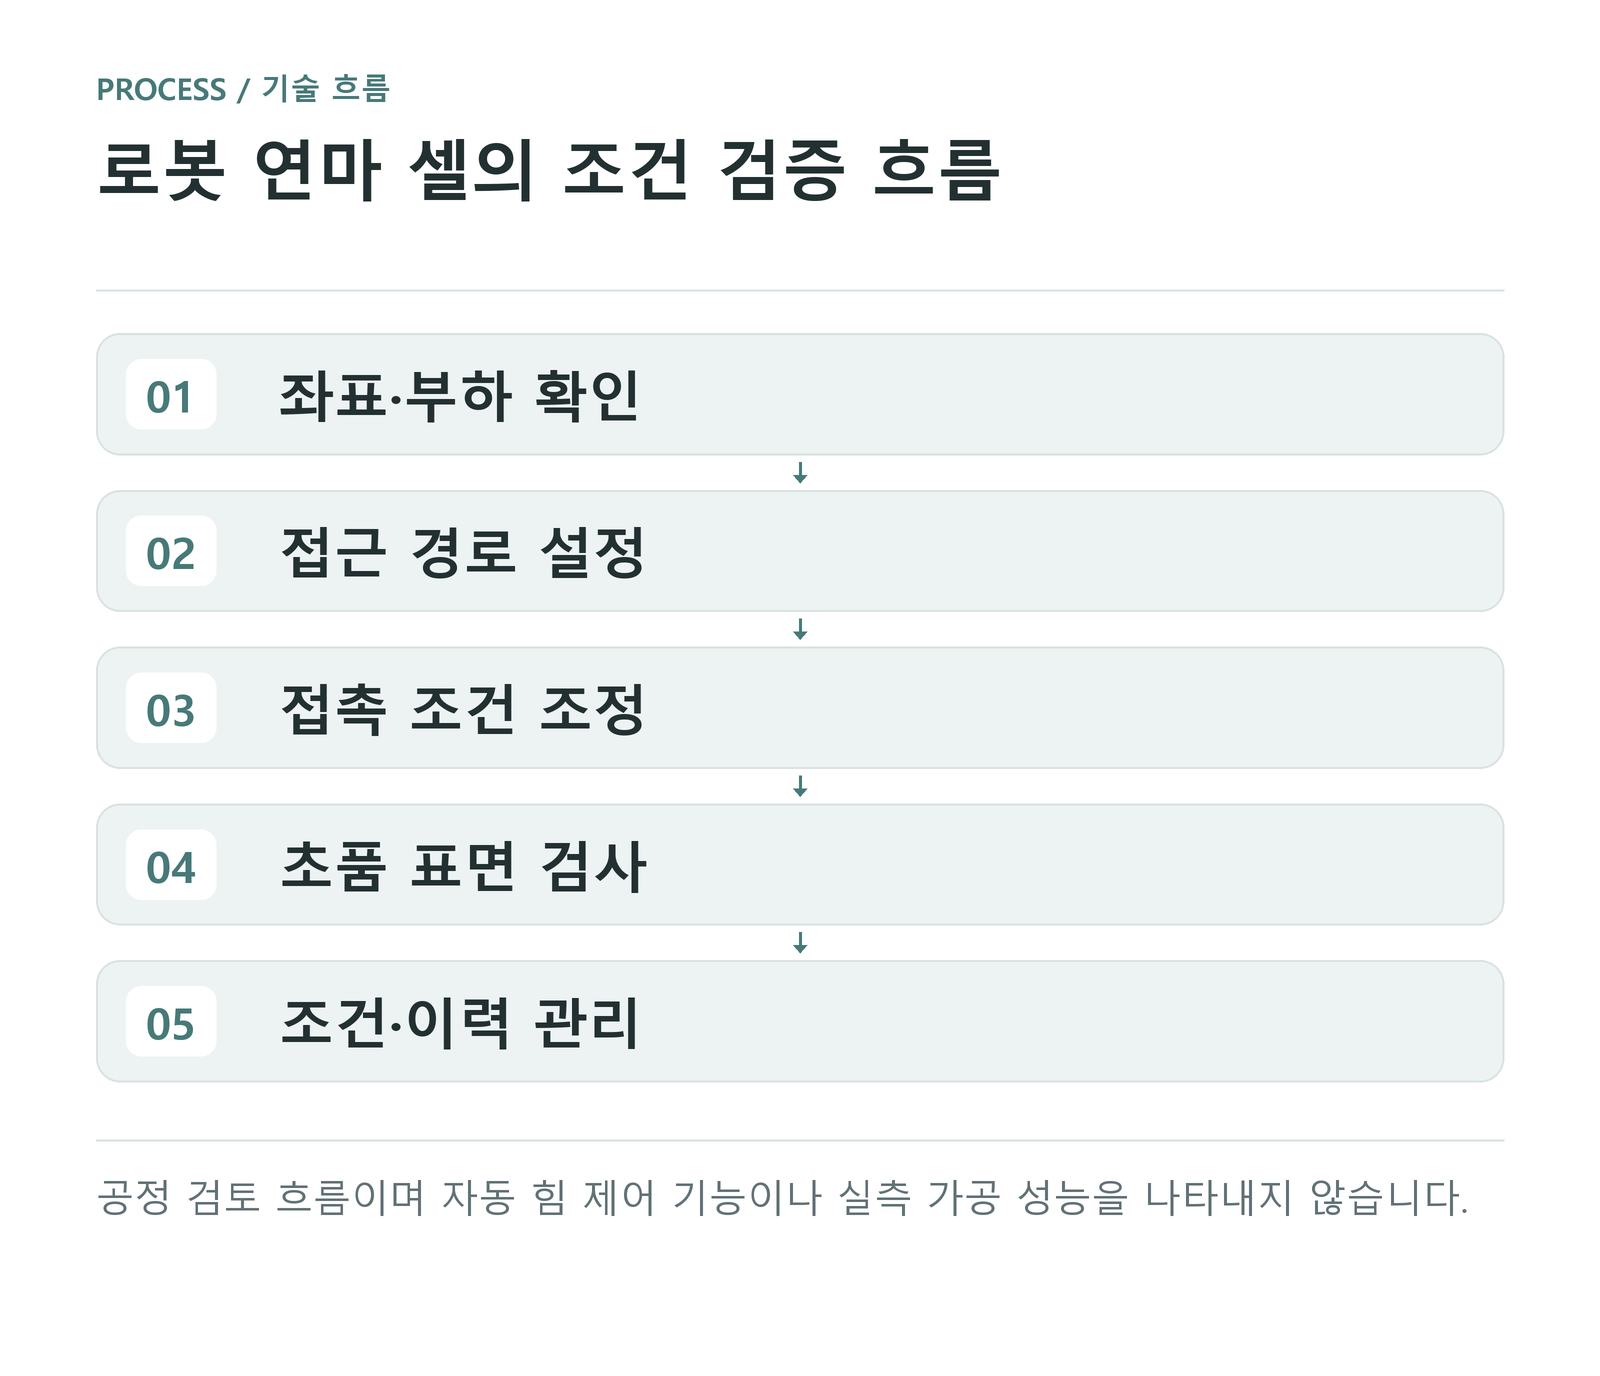
로봇 연마는 좌표 설정과 실제 표면 검증 사이의 연결이 핵심입니다. 기준점과 부품 고정을 확인한 뒤 접근 경로와 접촉 구간을 설정하고, 초품 결과로 조건의 적합성을 판단합니다. 공구가 마모되거나 지그가 바뀌면 이 연결을 다시 확인해야 합니다. 로봇의 사양 수치를 부품 조도나 공차로 치환하지 않고 각각의 관리 항목으로 구분합니다.
Repeatable finishing requires a link from coordinate setup to actual part inspection. Tool wear and fixture changes can break that link without changing the robot program. Treat positioning specifications, contact conditions and finished-surface acceptance as distinct but connected checks.
공정 검토 흐름이며 자동 힘 제어 기능이나 실측 가공 성능을 나타내지 않습니다.
QUALITY / CONTROL POINTS
표면 품질과 공정 일관성의 연결
01 · 좌표와 경로의 변경 관리
공구나 지그를 교체한 뒤에는 저장된 좌표가 현재 구성과 일치하는지 확인합니다. 프로그램 번호만 같다고 동일 조건으로 판단하지 않고 기준점·지그 방향·접근 경로의 변경을 함께 기록해 재시작 오류를 줄입니다.
02 · 툴링을 포함한 부하 검토
150 kg은 부품만의 허용 중량으로 읽지 않습니다. 그리퍼와 지그 등 부가 질량을 포함하고 무게중심과 관성을 함께 검토해야 합니다. 실제 허용 범위는 로봇 하중도와 장착 조건에 따라 판단합니다.
03 · 완성 표면의 독립적인 검사
로봇 위치 반복정밀도를 가공 공차나 조도로 표시하지 않습니다. 도면과 외관 기준에서 요구한 항목을 별도로 검사하고, 공구 상태·접촉 시간·초기 표면의 영향을 구분해 결과의 원인을 확인합니다.